Case Study · София
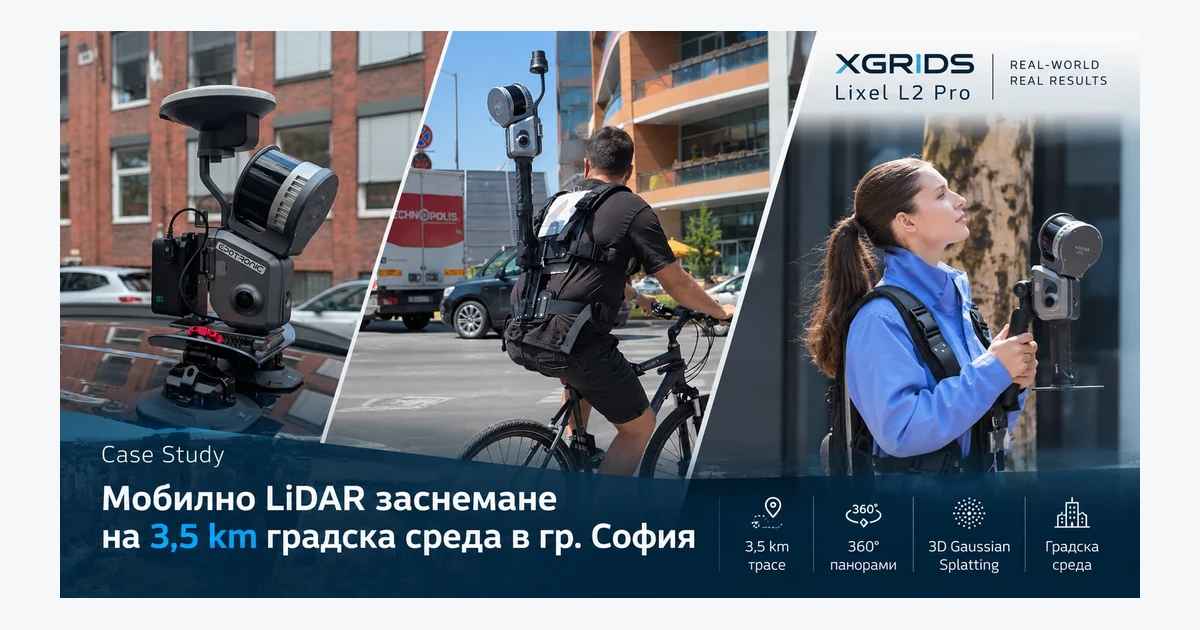
Мобилно лазерно, панорамно и въздушно заснемане чрез комбиниране на различни платформи и технологии — автомобил, велосипед, раница и безпилотна летателна система.
Задачата
Заснемането на дълги линейни обекти в плътно урбанизирана среда поставя различни предизвикателства от традиционното геодезическо заснемане. Освен необходимата пространствена точност трябва да бъдат осигурени висока плътност на данните, максимално пълно покритие и възможност информацията от различни сензори да бъде обединена в единна геопространствена среда.
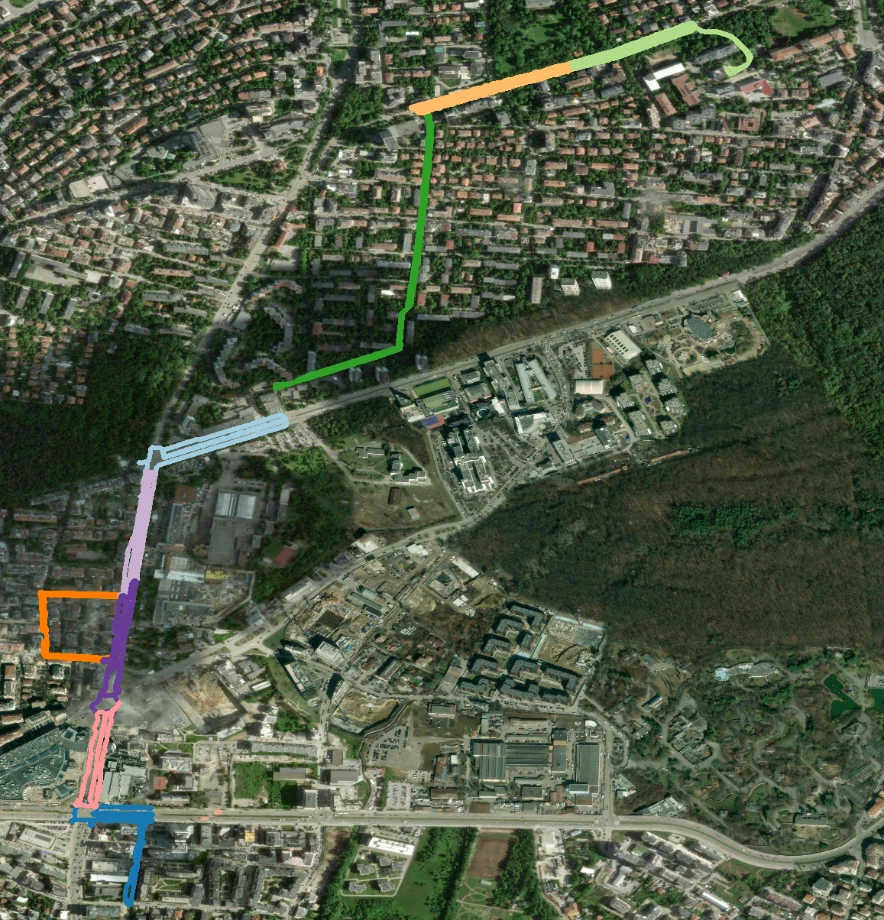
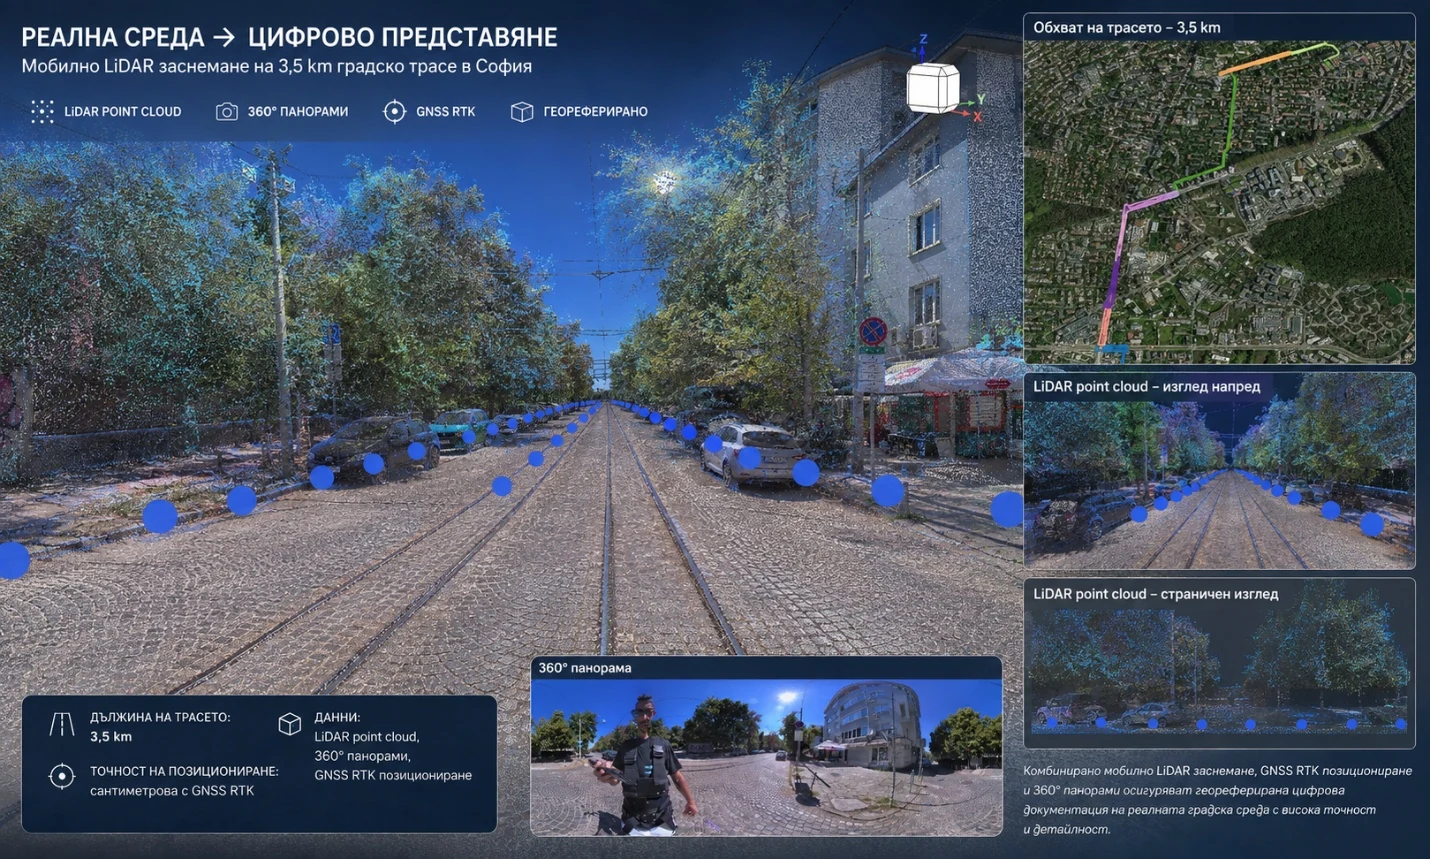
При реализиран проект в София екипът на Топоматикс ЕООД изпълни мобилно лазерно и панорамно заснемане на приблизително 3,5 km градска среда, преминаваща през части от районите „Кръстова вада“ и „Лозенец“. В избрани участъци наземното заснемане беше допълнено с въздушна фотограметрия.
Една среда, различни начини за придвижване
Трасето преминава през улици с интензивен автомобилен трафик, кръстовища, тротоари и пешеходни пространства, плътно застроени участъци и места с ограничен или прекъснат достъп. При подобен обект няма една мобилна платформа, която да бъде оптимална навсякъде.
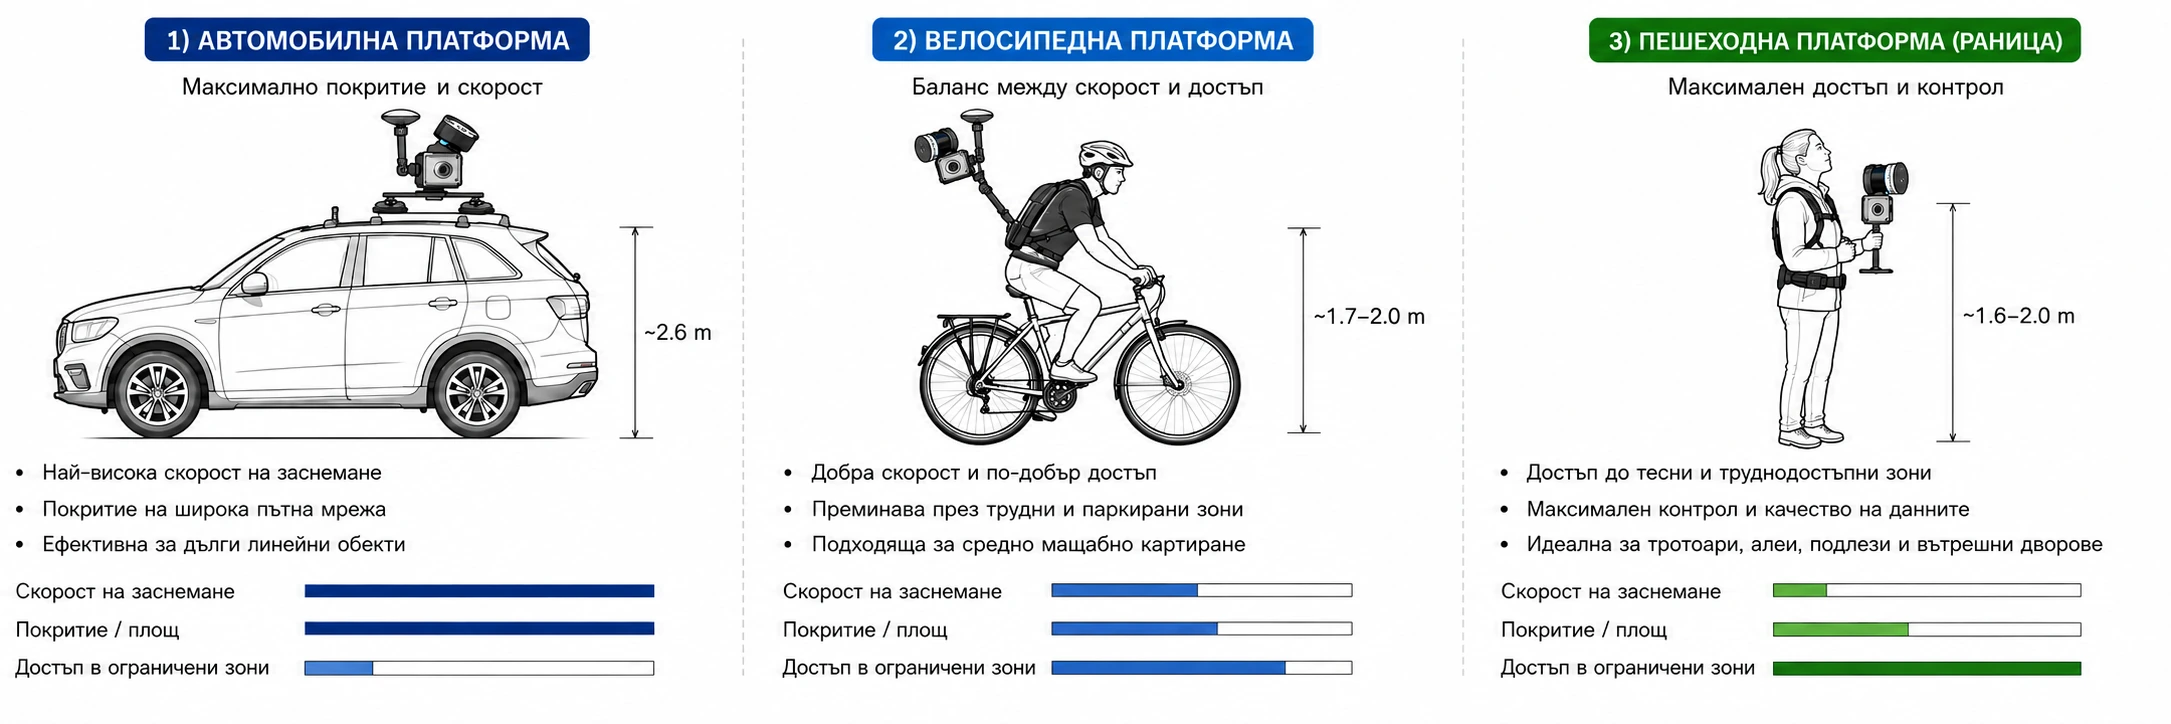
XGRIDS Lixel L2 Pro може да бъде монтиран върху автомобил, което позволява много бързо събиране на информация по достъпната пътна мрежа. Автомобилът обаче не може да преминава по тротоари, алеи и редица други части от градската среда. Заснемането пеша решава проблема с достъпа, но при няколкокилометрово трасе скоростта е по-ниска.
От раница към велосипед
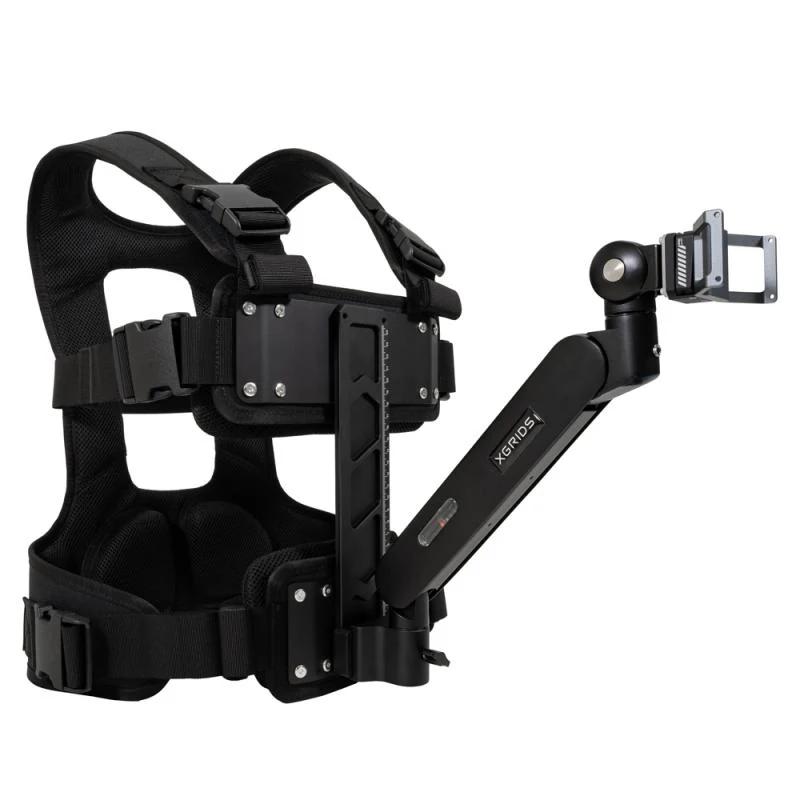
Основният инструмент за наземното заснемане е XGRIDS Lixel L2 Pro 120 m / 16 канала, комбиниран с GNSS RTK позициониране. Първоначално системата е монтирана върху специализирана раница, което позволява на оператора да се движи практически навсякъде, където има пешеходен достъп.
За подходящите части от трасето е използван велосипед. Скенерът остава върху раницата на оператора, но придвижването става значително по-бързо, без да се губи достъпът до пространства, недостъпни за автомобил.
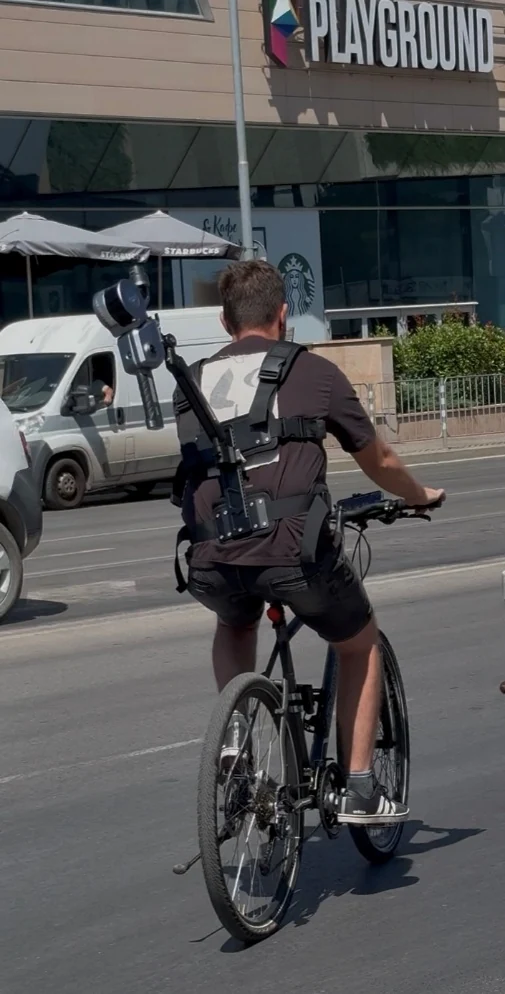
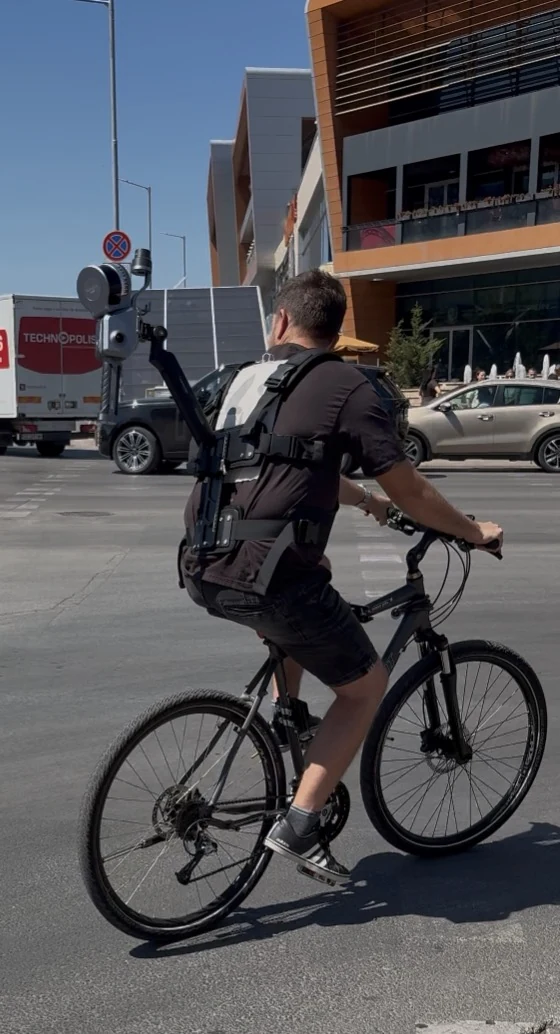
При необходимост операторът може веднага да слезе от велосипеда и да продължи пеша. В други линейни обекти същата система може да бъде монтирана върху автомобил за още по-висока производителност.
7 зони и 9 отделни сканирания
За оптимизиране на полевата работа трасето е разделено на 7 зони, реализирани чрез общо 9 отделни сканирания. Разделянето е съобразено с геометрията на обекта и реалните условия за достъп.
В градска среда автомобили, растителност, сгради, огради и други препятствия могат да създадат зони без пряка видимост към LiDAR сензора. Поради това са използвани пресичания, повторни преминавания и застъпвания на траекториите, така че ключови части от средата да бъдат наблюдавани от различни позиции.
LiDAR и 360° панорами в едно заснемане
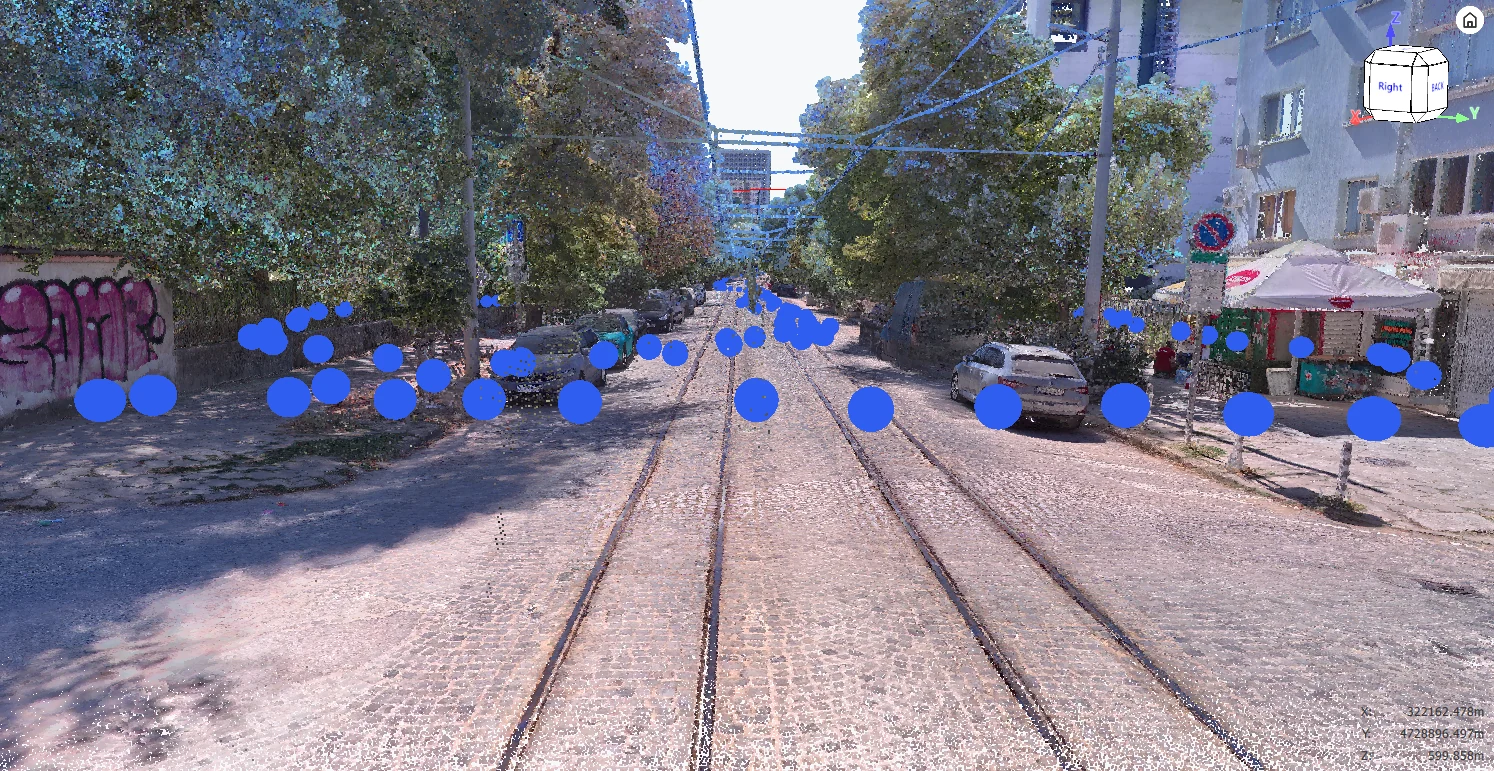
Използваният XGRIDS Lixel L2 Pro 120 m / 16 канала регистрира пространствената геометрия чрез LiDAR, докато интегрираните камери събират паралелно визуална информация. За конкретната конфигурация максималният работен обхват е 120 m.
Системата разполага с две 48 MP камери, а LiDAR сензорът осигурява зрително поле 360° × 270°. При подходящи условия и методика системата позволява постигането на приблизително 3 cm абсолютна хоризонтална и вертикална точност (RMSE) и около 1 cm относителна точност на обработените данни (RMSE).
GNSS RTK позиционирането позволява данните да бъдат директно геореферирани. Обработката и генерирането на облаците от точки е извършено в LixelStudio, а крайният облак е предоставен във формат LAS.
Паралелно са генерирани пълносферични 360° панорамни изображения с резолюция 10 600 × 5 300 px, свързани с пространствената позиция и ориентацията на системата.
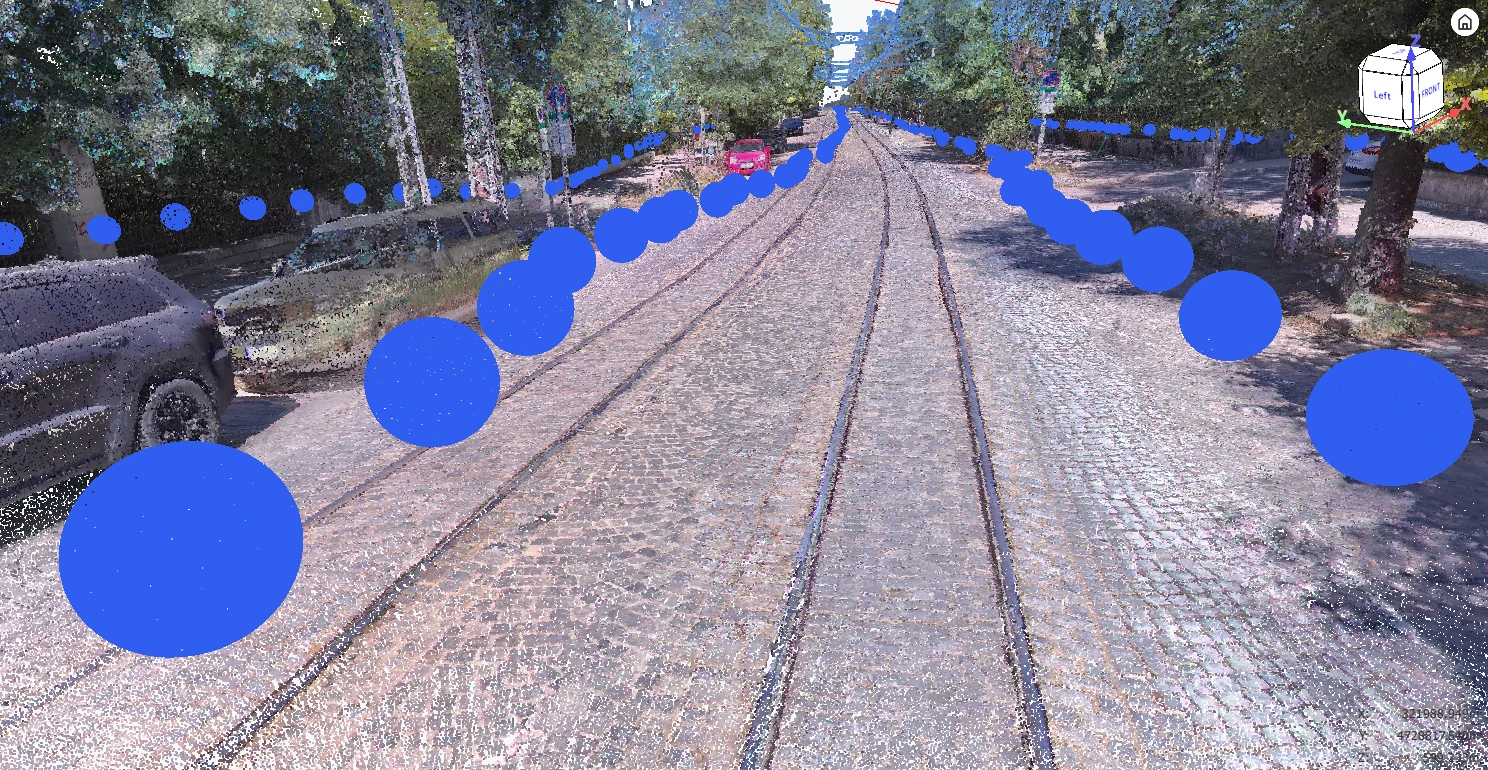
Интерактивна 360° панорама
Използвайте мишката или докосване, за да разгледате сцената. Viewer-ът работи директно в браузъра.
Когато наземният поглед не е достатъчен
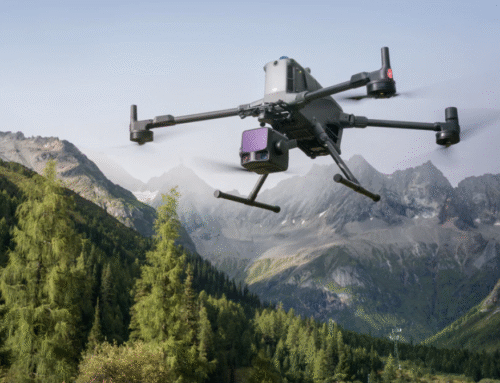
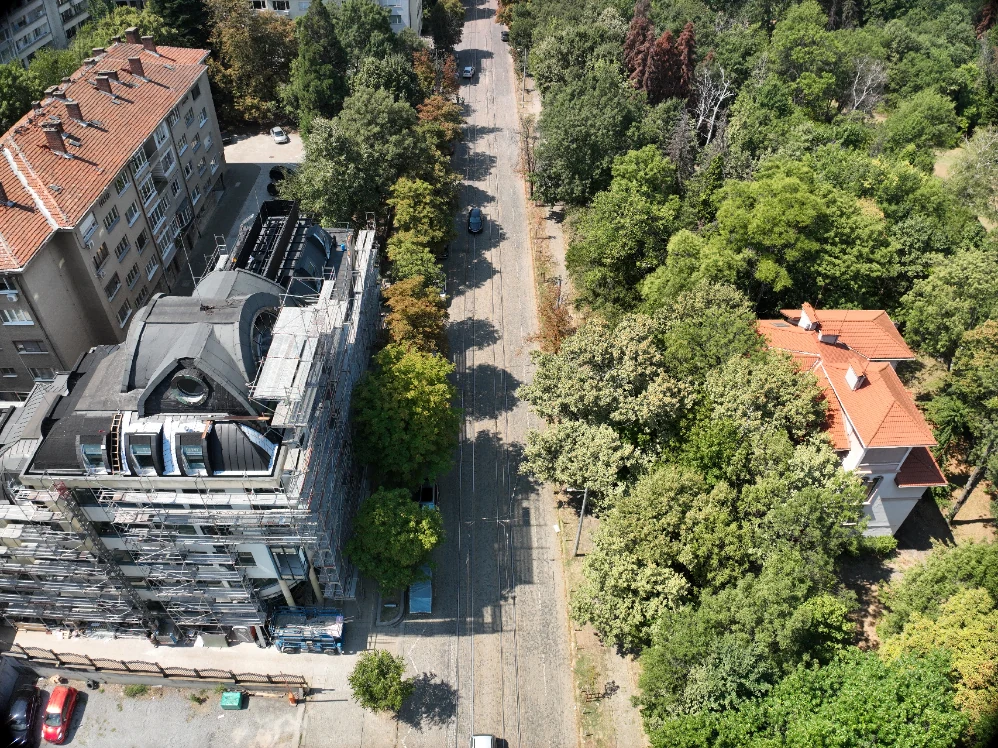
В две от зоните наземното заснемане е допълнено с въздушна фотограметрия чрез DJI Matrice 4E. Изпълнени са общо четири въздушни мисии — по две за всяка зона.
Използвани са предварително планирани мисии с надирни изображения и допълнително ръчно облитане с наклонени изображения. Надирното заснемане осигурява систематично покритие на терена и хоризонталните повърхности, докато наклонените изображения допълват информацията за фасади, вертикални елементи и геометрии с ограничена видимост от земята.
БГС2005 и Балтийска височинна система
Получените облаци от точки са представени в БГС2005 (EPSG:7801) и Балтийската височинна система.
При обработката не е използван един постоянен височинен офсет за цялото трасе. Вместо това е използвана възможността на LixelStudio за работа с геоидни данни, чрез които елипсоидните GNSS височини са приведени към необходимата височинна система.
Така се отчита изменението на геоидната ондулация по протежение на трасето, вместо върху целия обект да се прилага една фиксирана стойност — подход, който е особено важен при линейни обекти с по-голям пространствен обхват.
От облак от точки към фотореалистичен 3D модел
Събраната информация не е ограничена единствено до традиционния облак от точки. Комбинацията от LiDAR геометрия, траектория и изображения, регистрирани от Lixel L2 Pro, позволява същият набор от полеви данни да бъде използван и за генериране на 3D Gaussian Splatting (3DGS) модели чрез LixelCyberColor (LCC).
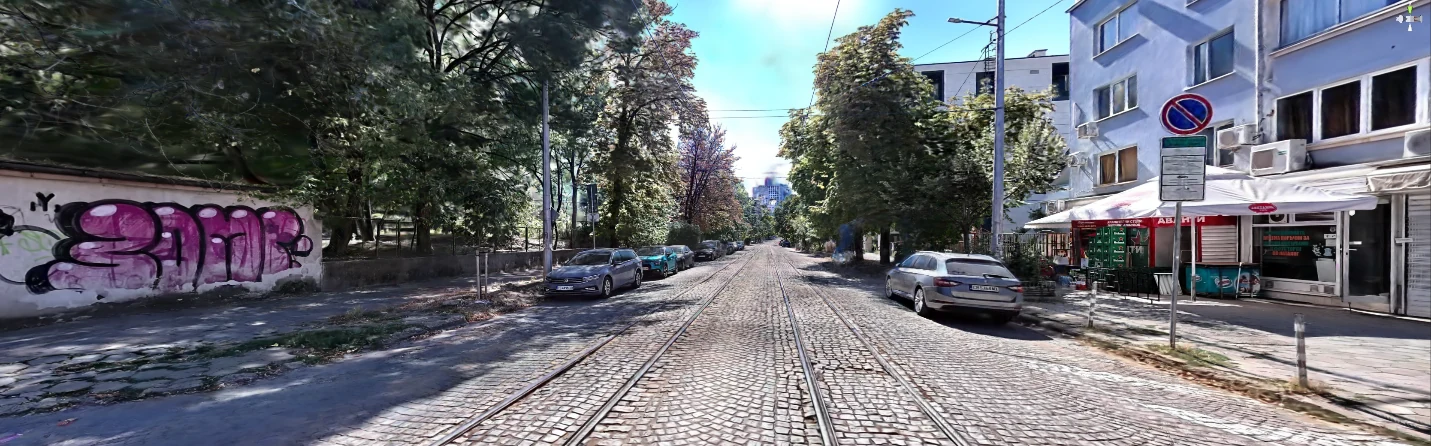
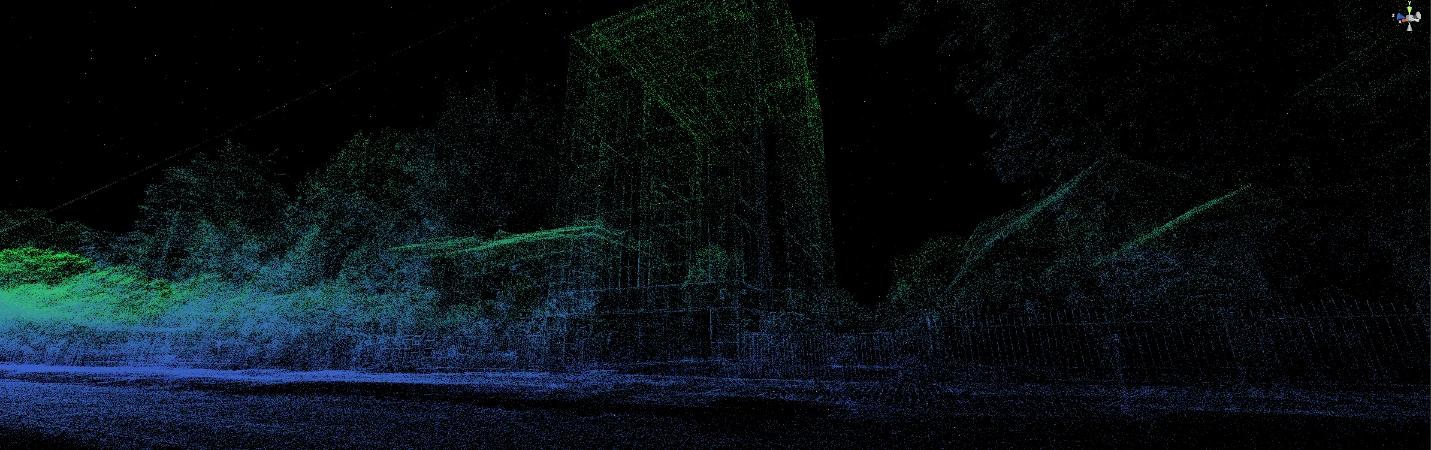
Докато облакът от точки е особено подходящ за геодезически измервания, CAD/GIS работа и извличане на геометрична информация, 3DGS предоставя значително по-фотореалистично представяне на заснетата среда.
При LixelCyberColor LiDAR и визуалните данни се използват съвместно при реконструкцията. Така пространствената информация, събрана първоначално за технически цели, може да бъде превърната и в интерактивна визуална среда, без необходимост обектът да бъде заснеман повторно специално за визуализация.
Виртуални посещения
Визуална документация
Измервания и анотации
Web приложения
AR/VR
Digital Twin
Интерактивен 3DGS модел от проекта
Моделът е публикуван чрез LixelCyberColor. Може да бъде разглеждан директно в страницата или на цял екран.
Резултатът: една система, различни платформи, различни крайни продукти
Проектът показва, че ефективното дигитално заснемане на сложна градска среда не се свежда единствено до избора на конкретен скенер. От съществено значение е как технологията се адаптира към обекта.
Автомобил
За максимална производителност по достъпната пътна мрежа.
Велосипед
За бързо заснемане на пространства с ограничен автомобилен достъп.
Раница / ръчно
За максимална свобода на движение и достъп.
Дрон
За въздушна перспектива и по-пълно пространствено покритие.
Използвана технология
XGRIDS Lixel L2 Pro – 120 m / 16 канала
Мобилна SLAM LiDAR система с интегрирани панорамни камери и GNSS RTK позициониране, използвана като основен инструмент за наземното заснемане.
DJI Matrice 4E
Безпилотна летателна система, използвана за надирно и наклонено фотограметрично заснемане в избрани части от обекта.
LixelStudio
Софтуер за обработка, георефериране, работа с геоидни данни и генериране на крайните LiDAR облаци от точки.
LixelCyberColor
Среда за създаване, визуализация и публикуване на фотореалистични 3D Gaussian Splatting модели от LiDAR и визуални данни.
Имате подобен обект?
Методът трябва да се адаптира към обекта — не обратното.
Комбинирането на мобилно лазерно сканиране, GNSS позициониране, панорамни изображения и въздушна фотограметрия позволява да се избере най-подходящият workflow за конкретната среда.