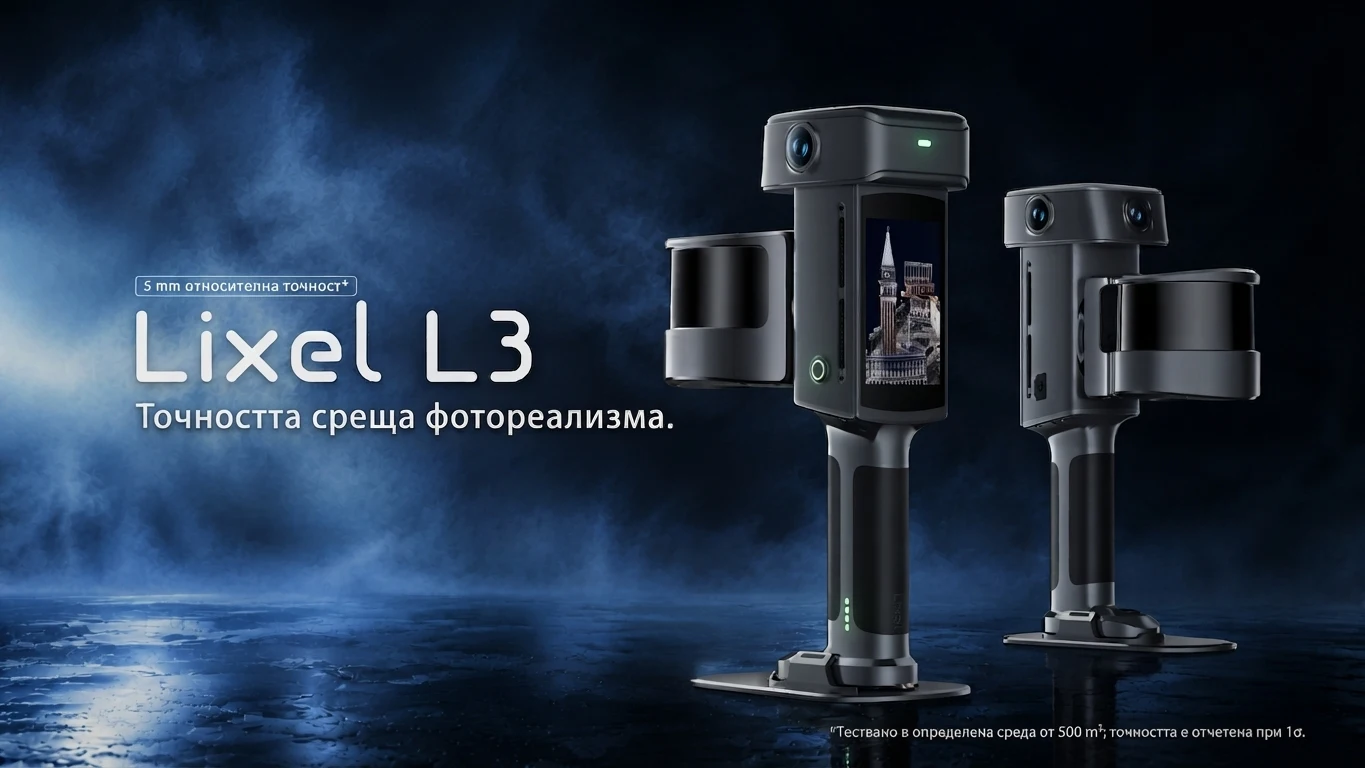
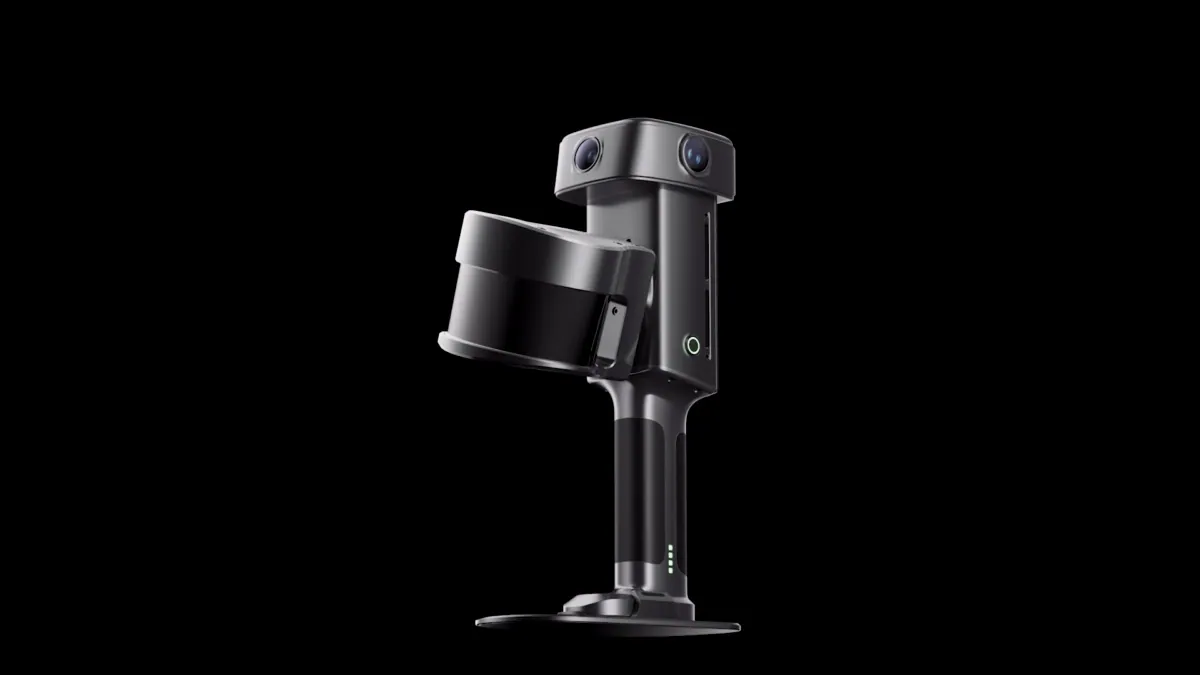
Представяме XGRIDS Lixel L3 — ръчен SLAM 3D лазерен скенер, който съчетава прецизно заснемане с реалистично визуално представяне. С обхват до 120 m, вграден RTK и възможности за създаване на облаци от точки, Mesh и 3D Gaussian Splatting, новият модел свързва работата на терен с измерването и моделирането в офиса.
Какво означава SLAM при 3D заснемането?
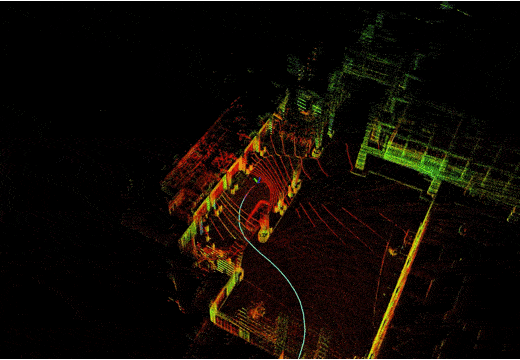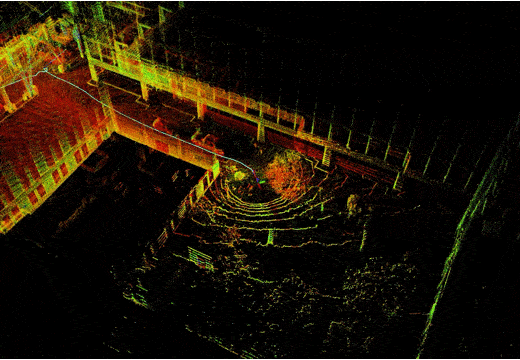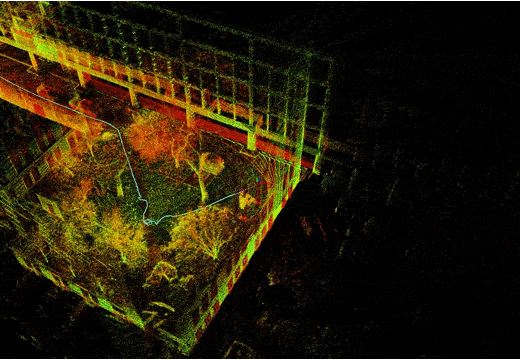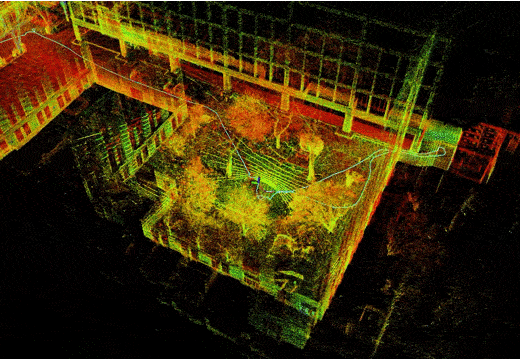
SLAM означава едновременно локализиране и картографиране. Докато операторът се движи, системата изчислява собственото си положение и изгражда карта на пространството в реално време. При Lixel L3 това се постига чрез съвместната работа на LiDAR, камерите и инерциалния модул, а вграденото RTK подпомага абсолютното позициониране при подходящи GNSS условия.
Практическата полза е, че не е необходимо да спирате за хоризонтиране, да изчаквате пълно 360-градусово заснемане и да премествате тринога. Можете да преминете през помещението, коридора, сградата или терена, като следите траекторията и покритието. SLAM не отменя планирането на маршрута — стабилната геометрия, припокриването, видимостта и условията на обекта продължават да влияят на резултата.
Заснемете без да спирате
Сграда за реконструкция, производствено помещение или съоръжение с множество детайли — всяка задача започва с нуждата да разберем съществуващото пространство. Мобилното сканиране позволява то да бъде документирано по време на движение, а събраните данни да се използват според целта на проекта.
Lixel L3 обединява LiDAR, камери, инерциален модул и RTK. Вграденият 4,3-инчов дисплей позволява да следите облака от точки, маршрута и покритието още на обекта, без свързан телефон. Така можете да забележите пропуснат участък, докато все още сте на място.
Как е проверена относителната точност от 5 mm?
При мобилното SLAM сканиране точността зависи от целия процес — измерване, определяне на траекторията и обработка на данните. Затова изпитването на Lixel L3 оценява крайния облак от точки чрез сравнение на разстояния с референтни измервания от тотална станция.
7 скенера, 20 заснемания и 13 марки
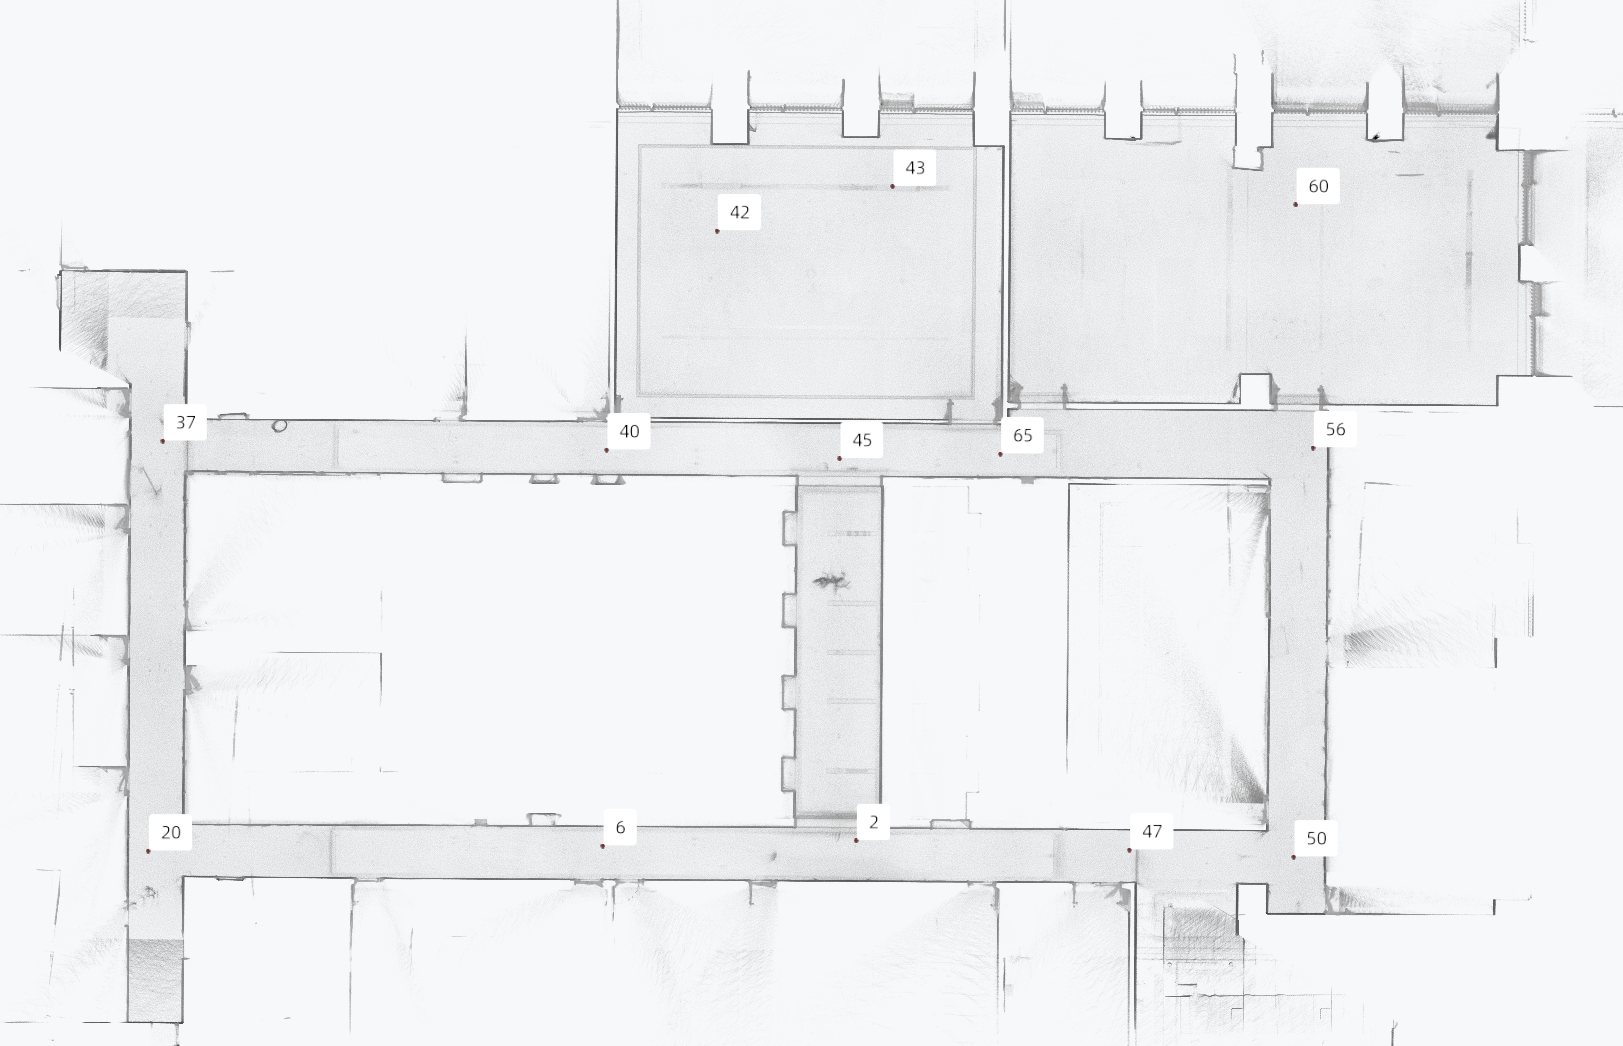
Експериментът обхваща офисен етаж с площ около 507 m², с два дълги коридора, отделни помещения и централно стълбище. Петима оператори извършват 20 независими заснемания със седем скенера Lixel L3 — четири с 16 канала и три с 32 канала. Данните са обработени в Lixel Studio 4.1 по стандартен процес, без оптимизация по наземни контролни точки (GCP).
Какво се сравнява?
Координатите на центровете на кръглите отражателни марки са измерени с Leica TS60, с посочена точност на референтната мрежа 1,5 mm след изравнение. Центровете на същите марки се извличат автоматично от облаците от точки и се проверяват ръчно. За всяка двойка се изчислява абсолютната разлика между разстоянието в облака и референтното разстояние.
Общата извадка съдържа 1 524 сравнения на разстояния. В 17 заснемания са извлечени всички 13 марки, а в останалите три — по 12. Повече от половината двойки в пълния набор от 13 марки са на разстояние над 20 m, така че проверката обхваща и геометрията между отдалечени части на етажа.
Резултатът: 4,2 mm при P68
68% от измерените отклонения са до 4,2 mm, а 74,8% са в рамките на 5 mm. Медианата е 3,0 mm. При P85 отклонението е 6,4 mm, а при P97 — 9,9 mm. Персентилите са изчислени от обединените сравнения от всички заснемания, а не като средна стойност от резултатите на отделните скенери.
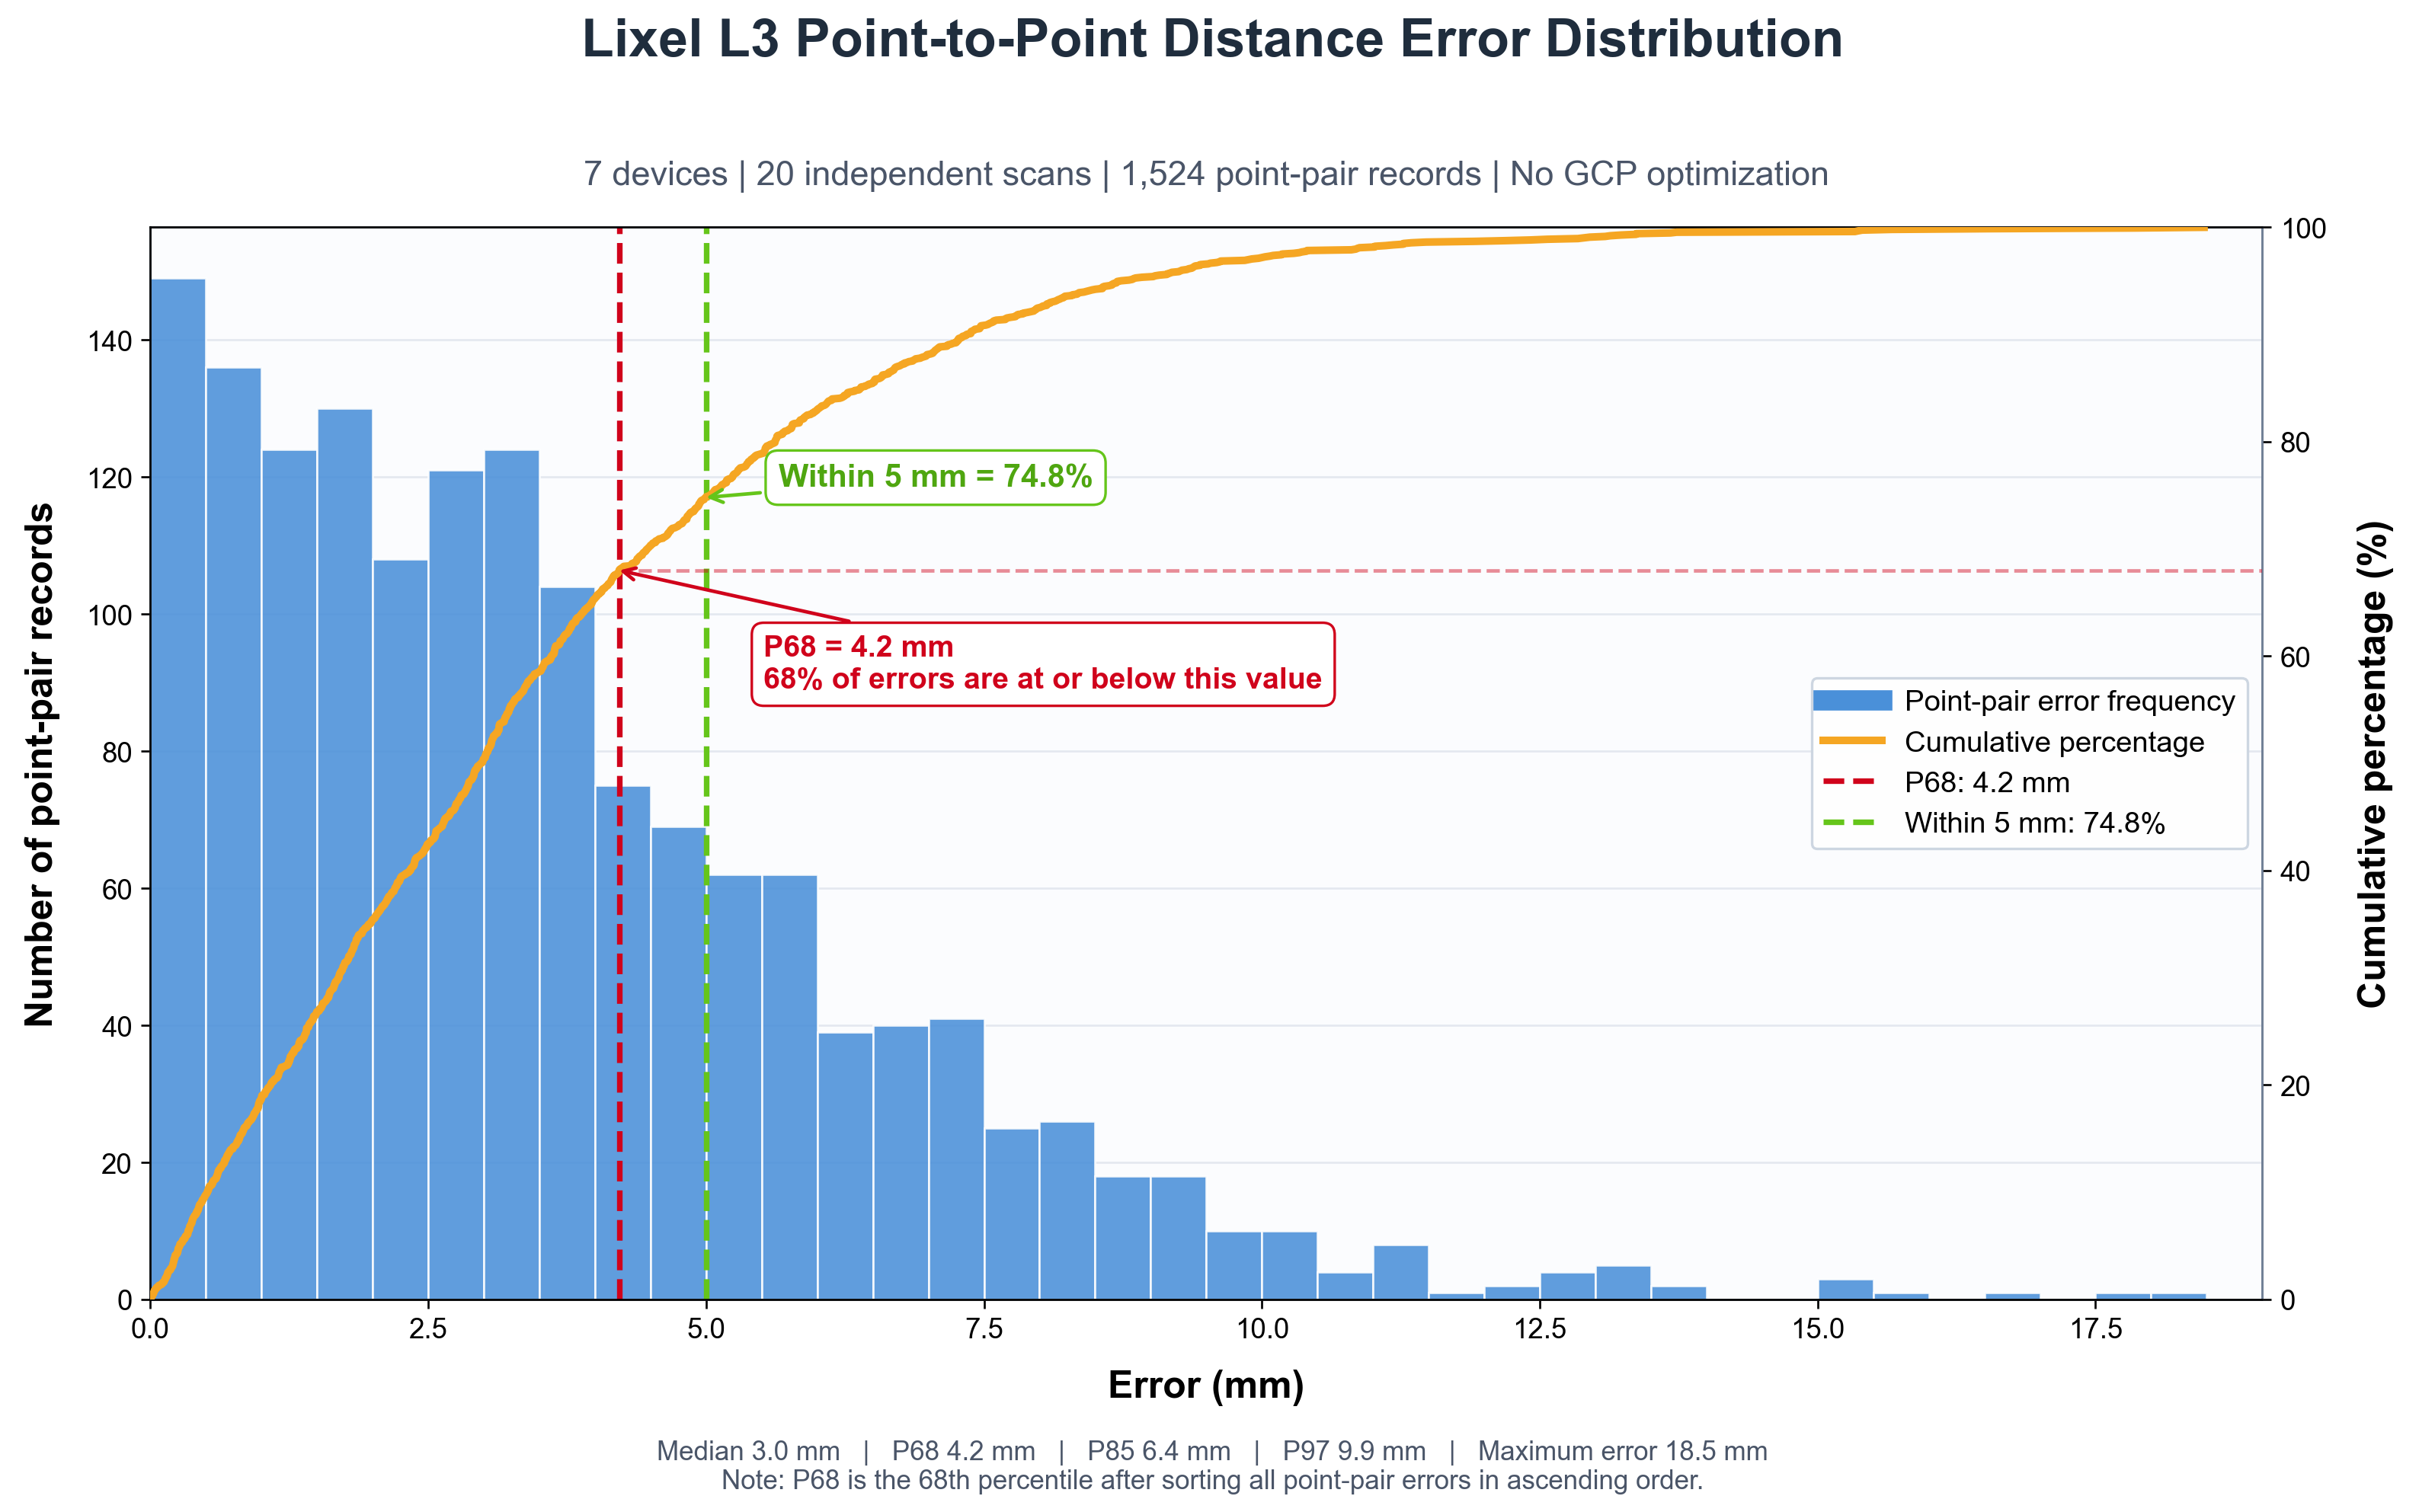
Тези резултати подкрепят спецификацията за 5 mm относителна точност при описаните тестови условия. P68 означава, че 68% от отклоненията не надвишават съответната стойност; приближението към 1σ е приложимо при приблизително нормално разпределение на грешките със знак и нулева средна стойност.
Проверката се отнася до разстояния между марки в обработения облак, а не до гарантирана точност на всяка отделна точка или на GNSS позицията. Геометрията на обекта, маршрутът и условията на заснемане влияят върху резултата.
За подробности относно референтните измервания, извличането на марките и статистическата оценка вижте пълния доклад на XGRIDS: Lixel L3 Point Cloud Accuracy Validation (PDF, EN).
Едно заснемане, различни начини да използвате данните
За техническия екип водеща е геометрията. За клиента често е по-важно да разпознае пространството и да разбере предложеното решение. L3 поддържа подготовката на три допълващи се представяния чрез съответната софтуерна обработка:
- Цветен облак от точки — основа за измервания, чертежи и Scan-to-BIM.
- Текстуриран Mesh — повърхностен модел за представяне на формите и материалите.
- 3D Gaussian Splatting — фотореалистична сцена чрез Lixel CyberColor за пространствен преглед и визуализация.
Цвят, който помага да разчетете обекта
Камерната система с 1/1,3″ CMOS сензор и 4K HDR запазва детайли в светлите и тъмните участъци. Цветът добавя контекст към геометрията: по-лесно различавате повърхности, инсталации и отделни елементи, когато преглеждате заснемането.
Конфигурация според задачата
Моделът се предлага с 16 или 32 LiDAR канала и обхват до 120 m. Скоростта на сканиране е съответно 320 000 или 640 000 точки в секунда. Изборът следва да отчита необходимата детайлност, геометрията на обекта и крайния резултат, който искате да получите.
При планирането на работата са важни и условията на терен. L3 има сменяема батерия в дръжката и ориентировъчно време на работа до 100 минути. Подмяната изисква прекъсване на работата; не е hot-swap.
От края на проекта започва добрият маршрут
Преди да натиснете бутона за старт, определете какво трябва да получите накрая. Ако задачата е измерване, CAD, GIS или Scan-to-BIM, планирайте маршрут с достатъчно припокриване и стабилна геометрия за облака от точки. Ако целта е фотореалистичен преглед, виртуална сцена или представяне пред клиент, обърнете внимание и на светлината, видимостта и плавното преминаване през пространството.
Един и същ набор от данни може да се насочи към различни процеси, но облакът от точки и 3D Gaussian Splatting имат различна роля. Облакът е основата за измерване и моделиране. 3DGS е визуалният слой, който помага на човек, който не работи ежедневно с геодезически данни, да разбере мястото.
Проверявате резултата още на обекта
Вграденият екран показва облака от точки, траекторията и покритието по време на заснемане. Това позволява пропуснат коридор, закрит участък или недостатъчно повторно преминаване да бъдат открити преди екипът да напусне обекта.
При сложни среди — плътно застрояване, тунели, коридори и места с ограничена GNSS видимост — резултатът зависи от геометрията, маршрута, текстурата и движещите се обекти. Добрата подготовка на маршрута остава част от точността, независимо от автоматичните функции за оптимизация и филтриране.
Кога 16 канала и кога 32?
И двете версии са с обхват до 120 m. 16-каналната конфигурация е разумен избор за обичайни заснемания, при които е важен балансът между плътност на данните и размер на проекта. 32-каналната версия достига до 640 000 точки/s и е по-подходяща, когато се търси по-плътно покритие, по-бързо събиране на данни или повече детайл при сложни конструкции.
Изборът не трябва да се прави само по максималната скорост. Важни са размерът на обекта, нивото на детайлност, времето на терен и обработката след това.
Работен поток от заснемане до споделяне
- Планиране: определяте крайния резултат и маршрута.
- Заснемане: движите се плавно, следите покритието и маркирате нужните контролни точки.
- Обработка: работите с данните в локалния софтуерен процес според нужния резултат.
- Проверка: измервате, преглеждате проблемни зони и сравнявате резултата с изискванията на проекта.
- Предаване: експортирате подходящия формат за CAD/BIM/GIS, визуализация или споделяне.
Къде намира приложение?
Lixel L3 е подходящ за обсъждане при задачи като документиране на съществуващи сгради, подготовка за реконструкция, заснемане на инфраструктура и създаване на дигитални двойници. За всеки проект началният въпрос е конкретен: нужни ли са чертежи, BIM модел, измервания или визуален преглед? Отговорът определя както маршрута на заснемане, така и последващата обработка.
Запознайте се с XGRIDS Lixel L3
Разгледайте техническите характеристики, демонстрациите и съдържанието на комплекта в продуктовата страница. За избор на конфигурация изпратете запитване до Топоматикс с кратко описание на вашия обект и необходимия краен резултат.
Технически източници: XGRIDS — Lixel L3 и официални спецификации. Изображенията и видео демонстрациите са предоставени от XGRIDS.